Nguyên lý điều khiển tốc độ động cơ bằng biến tần: công thức tính tốc độ, V/f, vector và cách chọn theo tải
Nguyên lý điều khiển tốc độ động cơ bằng biến tần gói gọn trong một quan hệ: tốc độ quay của động cơ không đồng bộ tỉ lệ thuận với tần số nguồn cấp theo công thức n = 60 × f / p. Muốn đổi tốc độ, biến tần đổi tần số — và đổi kèm điện áp theo tỉ lệ V/f để giữ từ thông trong động cơ không đổi. Trên nền đó có bốn phương pháp điều khiển — V/f, vector không cảm biến, vector có encoder và điều khiển mô-men — phương pháp nào cũng chạy được, nhưng chọn sai thì máy báo lỗi, nóng máy hoặc không đạt mô-men ở tốc độ thấp, chuyện HL Auto gặp thường xuyên ở xưởng khách.
Đây là bài chuyên sâu về điều khiển tốc độ; anh em cần nắm toàn cảnh trước thì xem trang tổng quan nguyên lý và cấu tạo biến tần.
1. Nền tảng: biến tần đổi tốc độ bằng cách nào
1.1. Tốc độ động cơ phụ thuộc tần số và độ trượt
Tốc độ động cơ không đồng bộ ba pha tính theo công thức:
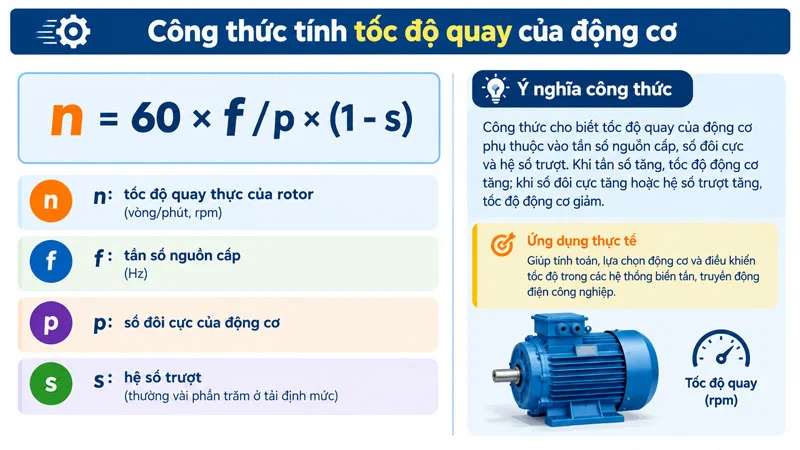
Ví dụ động cơ 4 cực (p = 2) chạy 50 Hz có tốc độ đồng bộ 1500 rpm. Khi mang tải định mức, tốc độ thực chỉ còn khoảng 1450 rpm. Biến tần tác động vào f, còn s do tải quyết định. Đó là lý do V/f bị lệch tốc độ khi tải thay đổi và là điểm xuất phát để so sánh các cách điều khiển tốc độ động cơ bằng biến tần ở phần 3.
Tốc độ đồng bộ (tốc độ của từ trường quay): n = 60 × f / p — trong đó n là tốc độ (vòng/phút), f là tần số nguồn cấp (Hz), p là số đôi cực của động cơ: động cơ 2 cực có p = 1, 4 cực p = 2, 6 cực p = 3. Một số tài liệu hãng ghi theo số cực P (P = 2p), khi đó công thức viết thành n = 120 × f / P — cùng một công thức, chỉ khác cách ký hiệu.
Tốc độ thực của rôto luôn thấp hơn tốc độ đồng bộ một lượng gọi là độ trượt s (thường 2–5% ở tải định mức): n thực = n đồng bộ × (1 − s).
Bảng tính nhanh tốc độ đồng bộ theo tần số (vòng/phút):
| Tần số (Hz) | Động cơ 2 cực (p = 1) | Động cơ 4 cực (p = 2) | Động cơ 6 cực (p = 3) |
|---|---|---|---|
| 10 | 600 | 300 | 200 |
| 20 | 1.200 | 600 | 400 |
| 30 | 1.800 | 900 | 600 |
| 40 | 2.400 | 1.200 | 800 |
| 50 | 3.000 | 1.500 | 1.000 |
Ví dụ động cơ 4 cực (p = 2) đặt tần số 35 Hz: tốc độ đồng bộ = 60 × 35 / 2 = 1.050 vòng/phút; trừ độ trượt khoảng 3% khi có tải, tốc độ thực xấp xỉ 1.018 vòng/phút. Khi kiểm tra nhanh ngoài hiện trường, chỉ cần lấy tần số đang hiển thị trên biến tần đối chiếu bảng trên là ước lượng được tốc độ máy, chưa cần tới máy đo tốc độ (tachometer).
1.2. Vì sao phải đổi cả điện áp khi đổi tần số
Từ thông trong động cơ tỷ lệ với V/f. Giảm tần số mà giữ nguyên điện áp thì từ thông tăng, lõi thép bão hòa, dòng không tải tăng và động cơ nóng. Giảm điện áp theo tần số thì từ thông ổn định, mô-men khả dụng ổn định.
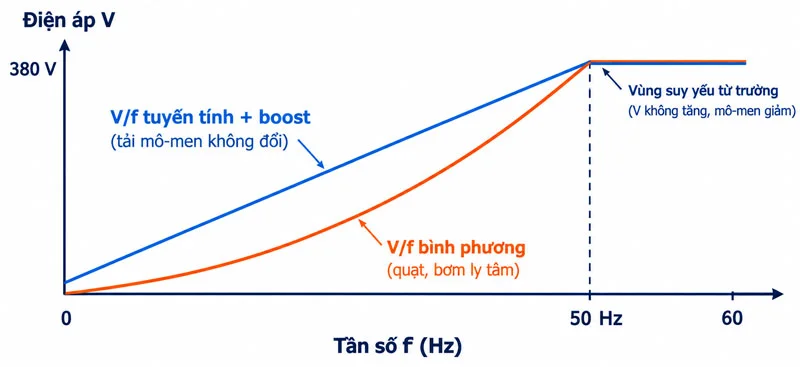
Có hai vùng cần nhớ:
- Dưới vài Hz: sụt áp trên điện trở dây quấn stator chiếm tỷ lệ lớn, từ thông tụt, mô-men yếu. Đây là lý do V/f cần torque boost.
- Trên tần số cơ bản (thường 50 Hz): điện áp đã chạm trần của nguồn nên không tăng thêm. Từ thông giảm, mô-men giảm dần, công suất xấp xỉ không đổi. Vùng này gọi là vùng suy yếu từ trường.
1.3. Chuỗi biến đổi bên trong biến tần
Biến tần chỉnh lưu điện xoay chiều thành một chiều, lọc phẳng qua tụ DC bus, rồi nghịch lưu bằng IGBT theo kỹ thuật PWM để tạo ra điện xoay chiều có tần số và điện áp điều chỉnh được. Anh em xem tại nguyên lý hoạt động của biến tần và cấu tạo biến tần 6 khối. Bài này tập trung vào việc phần điều khiển phía trên quyết định tần số và điện áp đó như thế nào.
2. Phân loại tải trước khi chọn phương pháp
Chọn đúng loại tải là đã chọn xong phần lớn bài toán điều khiển tốc độ động cơ bằng biến tần. Có ba nhóm tải cơ bản:
| Loại tải | Đặc tính | Ví dụ |
|---|---|---|
| Mô-men biến đổi | Mô-men tỷ lệ bình phương tốc độ (T ∝ n²), công suất tỷ lệ lập phương (P ∝ n³). Tốc độ thấp thì mô-men yêu cầu rất nhỏ. | Quạt, bơm ly tâm |
| Mô-men không đổi | Cần mô-men đầy đủ ở mọi tốc độ, kể cả lúc khởi động. Công suất tỷ lệ tuyến tính với tốc độ. | Băng tải, máy trộn, máy đùn, cầu trục |
| Công suất không đổi | Mô-men giảm khi tốc độ tăng, đi vào vùng suy yếu từ trường. | Spindle máy công cụ, máy cuốn |
Kinh nghiệm của mình: băng tải nhìn có vẻ là tải nhẹ, nhưng lúc dừng giữa chừng rồi khởi động lại khi hàng đã đầy trên băng thì nó là tải mô-men không đổi, và mô-men khởi động cần lớn hơn định mức. Anh em đừng phân loại tải theo cảm giác lúc chạy không tải.
3. Bốn phương pháp điều khiển tốc độ động cơ bằng biến tần: ưu điểm, nhược điểm, ứng dụng
Cột bên trái là thông số điển hình để so sánh nhanh. Các con số mang tính tham khảo chung, anh em đối chiếu catalog của từng hãng và từng dòng trước khi thiết kế.
3.1. Điều khiển V/f (scalar)
Dải tốc độ
Khoảng 1:10 đến 1:40
Sai số tốc độ
Vài phần trăm, lệch theo tải nếu không bù trượt
Mô-men tốc độ thấp
Khoảng 150% ở vài Hz khi có boost
Encoder
Không cần
Auto-tuning
Không bắt buộc
Nguyên lý. Biến tần giữ tỷ số điện áp trên tần số theo một đường đặt sẵn và không đo gì từ động cơ. Không có vòng phản hồi. Các biến thể thường gặp: V/f tuyến tính, V/f bình phương cho quạt bơm, V/f nhiều điểm tự định nghĩa, kèm torque boost và bù trượt.
Ưu điểm
- Rẻ, đơn giản, cài nhanh
- Không phụ thuộc nhiều vào thông số động cơ nên chịu sai số tốt
- Một biến tần chạy được nhiều động cơ song song
- Ổn định, ít báo lỗi vặt
Nhược điểm
- Mô-men yếu ở tần số thấp
- Tốc độ lệch khi tải đổi nếu không bù trượt
- Không kiểm soát được mô-men
- Đáp ứng chậm khi tải đột biến
- Không phù hợp khi phải khởi động có tải nặng hoặc chạy chậm kéo dài
Ứng dụng. Quạt, bơm ly tâm, băng tải nhẹ, máy trộn nhẹ, hệ thống một biến tần cấp nhiều động cơ.
Kinh nghiệm của mình: gặp OC lúc khởi động trên V/f thì đừng vội nâng cấp lên vector. Kiểm tra theo thứ tự: tăng thời gian tăng tốc, giảm boost đã đặt quá tay, xem cơ khí có kẹt hoặc ma sát bất thường không. Làm xong ba việc này mà vẫn OC thì mới tính đến đổi phương pháp.
Một lưu ý nữa: động cơ tự làm mát bằng quạt gắn trục mà chạy dưới khoảng 10 Hz kéo dài thì quạt quay chậm, động cơ nóng dù dòng không cao. Chạy chậm dài hạn cần quạt làm mát riêng.
3.2. Điều khiển vector không cảm biến (Sensorless Vector)
Dải tốc độ
Khoảng 1:100 đến 1:200
Sai số tốc độ
Khoảng ±0,5%
Mô-men tốc độ thấp
Khoảng 150% đến 200% ở 0,5 đến 1 Hz, tùy hãng
Encoder
Không cần
Auto-tuning
Cần
Nguyên lý. Biến tần ước lượng từ thông và mô-men của động cơ từ dòng và điện áp đo được, dựa trên mô hình toán của động cơ. Sau đó nó tách dòng điện thành hai thành phần: một thành phần tạo từ thông, một thành phần tạo mô-men, và điều khiển hai thành phần này độc lập. Vì dựa vào mô hình nên biến tần cần biết thông số thật của động cơ, và đó là việc của auto-tuning.
Ưu điểm
- Mô-men lớn ở tốc độ thấp
- Tốc độ ổn định hơn V/f khi tải thay đổi
- Đáp ứng tải đột biến nhanh hơn V/f
- Không tốn encoder, không thêm điểm hỏng phần cứng
Nhược điểm
- Kém ổn định gần 0 Hz, không giữ tải ở 0 rpm
- Phụ thuộc thông số động cơ: nhập sai nhãn hoặc bỏ auto-tuning là hỏng chất lượng điều khiển
- Chỉ nên một biến tần cho một động cơ
- Cáp động cơ rất dài hoặc công suất biến tần lệch động cơ quá nhiều làm ước lượng kém
Ứng dụng. Băng tải nặng khởi động có tải, máy trộn, máy đùn, máy dệt, máy đóng gói, máy cần dừng và khởi động nhanh.
Kinh nghiệm của mình: trong những ca vector không cảm biến chạy kém, phần lớn do nhập sai nhãn động cơ (điện áp, dòng, tần số, tốc độ) hoặc chưa chạy auto-tuning. Sửa hai chỗ này trước khi nghi ngờ biến tần.
3.3. Điều khiển vector có cảm biến (Closed-loop Vector)
Dải tốc độ
Khoảng 1:1000
Sai số tốc độ
Khoảng ±0,01% đến ±0,05%
Mô-men tốc độ thấp
Đầy đủ kể cả ở 0 rpm
Encoder
Bắt buộc (hoặc resolver)
Auto-tuning
Cần
Nguyên lý. Cùng cấu trúc vector như trên, nhưng tốc độ và vị trí rotor đo trực tiếp bằng encoder gắn trục động cơ thay vì ước lượng. Biến tần cần card đọc encoder (hoặc cổng encoder tích hợp) và các tham số: số xung, kiểu tín hiệu, chiều đếm.
Ưu điểm
- Giữ mô-men và giữ tải ở 0 rpm
- Độ chính xác và ổn định tốc độ cao nhất
- Đáp ứng mô-men nhanh nhất
- Phù hợp bài toán đồng tốc nhiều trục
Nhược điểm
- Tốn thêm encoder, card mở rộng và dây tín hiệu
- Thêm điểm hỏng: encoder, khớp nối, cáp, đầu nối
- Dễ nhiễu nếu đi cáp encoder chung với cáp động lực
- Cài đặt phức tạp hơn, sai chiều hoặc sai số xung là chạy mất kiểm soát
Ứng dụng. Thang máy, cầu trục và cơ cấu nâng hạ cần giữ tải, máy cuốn, spindle, máy ép chính xác, dây chuyền đồng tốc.
Kinh nghiệm của mình: encoder đấu ngược pha là lỗi anh em gặp nhiều nhất. Biểu hiện thường là báo lỗi lệch tốc độ hoặc động cơ tăng tốc mất kiểm soát ngay khi chạy. Sau khi đấu xong hãy chạy thử ở tốc độ rất thấp, quan sát dấu và giá trị tốc độ phản hồi trên biến tần trước khi chạy tải thật. Khớp nối encoder lỏng cũng gây giật tốc độ mà nhìn bằng mắt rất khó thấy.
3.4. Điều khiển mô-men (Torque Control)
Bản chất
Chế độ đặt, không phải thuật toán riêng
Chạy trên nền
Vector không cảm biến hoặc có encoder
Đại lượng đặt
Mô-men (kèm giới hạn tốc độ)
Tốc độ
Do tải quyết định, bị chặn bởi giới hạn
Nguyên lý. Ở chế độ điều khiển tốc độ, vòng ngoài điều chỉnh tốc độ và đưa ra yêu cầu mô-men. Ở chế độ điều khiển mô-men, anh em đặt thẳng mô-men yêu cầu, biến tần giữ mô-men đó và để tốc độ thay đổi theo tải. Vì vậy phải đặt kèm giới hạn tốc độ. Thiếu giới hạn này thì khi tải biến mất đột ngột, động cơ sẽ chạy thoát lên tốc độ rất cao.
Ưu điểm
- Kiểm soát trực tiếp lực căng, lực kéo, lực ép
- Phù hợp bài toán chia tải giữa nhiều động cơ trên cùng một trục cơ khí
Nhược điểm
- Không điều khiển được tốc độ, phải có giới hạn tốc độ an toàn
- Cài đặt khó hơn, cần hiểu cơ cấu máy
- Muốn lực căng chính xác phải bù theo bán kính cuộn hoặc thêm phản hồi load cell, dancer
Ứng dụng. Máy cuốn và xả cuộn giữ lực căng, máy kéo dây, truyền động master-slave chia tải. Máy ép hoặc máy cắt chỉ dùng chế độ này khi bài toán thật sự là kiểm soát lực. Nhiều máy ép chỉ cần điều khiển tốc độ bằng vector là đủ.
Hai khái niệm anh em hay gặp thêm trong catalog. DTC (Direct Torque Control) là thuật toán điều khiển mô-men trực tiếp của ABB, không dùng bộ điều chế PWM riêng và cho đáp ứng mô-men rất nhanh. Với động cơ đồng bộ nam châm vĩnh cửu (SPM, IPM) biến tần cần chọn đúng chế độ động cơ PM và thông số riêng, không dùng chung tham số với động cơ không đồng bộ.
3.5. Bảng so sánh tổng hợp
| Tiêu chí | V/f | Vector không cảm biến | Vector có encoder | Torque control |
|---|---|---|---|---|
| Dải tốc độ | ~1:10 đến 1:40 | ~1:100 đến 1:200 | ~1:1000 | Theo vector nền |
| Sai số tốc độ | Vài % | ~±0,5% | ~±0,01% đến ±0,05% | Không áp dụng |
| Mô-men tốc độ thấp | Yếu | Tốt | Đầy đủ kể cả 0 rpm | Theo vector nền |
| Cần encoder | Không | Không | Có | Tùy nền vector |
| Cần auto-tuning | Không | Có | Có | Có |
| Nhiều động cơ một biến tần | Được | Không nên | Không | Không |
| Chi phí và độ khó cài | Thấp | Trung bình | Cao | Cao |
3.6. Tải nào dùng phương pháp nào
| Tải | Phương pháp khuyến nghị | Lý do | Cảnh báo nếu chọn sai |
|---|---|---|---|
| Quạt, bơm ly tâm | V/f bình phương | Mô-men yêu cầu nhỏ ở tốc độ thấp, tiết kiệm điện tối đa | Dùng V/f tuyến tính cho quạt bơm vẫn chạy được nhưng mất bớt phần tiết kiệm |
| Bơm tăng áp, HVAC giữ áp hoặc nhiệt độ | V/f bình phương kèm PID | Cần giữ đại lượng quá trình, không cần chính xác tốc độ | PID chỉnh sai gây dao động áp, bật tắt liên tục |
| Băng tải nhẹ, khởi động không tải | V/f tuyến tính | Đơn giản, rẻ, ổn định | Boost quá cao gây OC lúc khởi động |
| Băng tải nặng, khởi động có hàng | Vector không cảm biến | Mô-men khởi động lớn, tốc độ ổn định theo tải | Chạy V/f dễ OC, lệch tốc độ khi hàng đầy |
| Máy trộn đặc, máy đùn | Vector không cảm biến | Tải biến động, cần mô-men ở tốc độ thấp | V/f dễ trượt, kẹt, quá tải |
| Spindle, máy công cụ | Vector có encoder | Độ chính xác tốc độ, dải điều tốc rộng, đi vào vùng suy yếu từ trường | Không có phản hồi thì sai số tốc độ khi cắt nặng |
| Cầu trục, nâng hạ | Vector có encoder; vector không cảm biến kèm logic phanh khi yêu cầu giữ tải thấp | Giữ tải ở 0 rpm, nhả phanh êm | Tải tụt khi nhả phanh, gây mất an toàn |
| Thang máy | Vector có encoder (hoặc điều khiển PM đồng bộ) | Dừng đúng tầng, êm, thoải mái cho người đi | Dừng lệch tầng, giật khi khởi động và dừng |
| Máy cuốn, xả cuộn | Torque control trên nền vector, thêm load cell hoặc dancer khi cần chính xác | Giữ lực căng không đổi | Thiếu giới hạn tốc độ thì chạy thoát khi đứt vật liệu |
| Máy ép, máy cắt | Vector không cảm biến hoặc có encoder theo độ chính xác yêu cầu | Mô-men tốt khi tải va đập | Chọn torque control mà bài toán chỉ cần tốc độ thì chỉ thêm phức tạp |
4. Cách đưa lệnh và đặt tốc độ khi điều khiển tốc độ động cơ bằng biến tần
Phương pháp điều khiển (V/f, vector) là thuật toán bên trong biến tần; còn lệnh chạy/dừng và nguồn đặt tốc độ là hai việc tách biệt. Ai ra lệnh chạy, và tốc độ mong muốn đến từ đâu. Một biến tần chạy V/f hay vector đều dùng được các cách bên dưới.
| Cách đặt | Ưu điểm | Nhược điểm | Ứng dụng |
|---|---|---|---|
| Bàn phím hoặc núm xoay trên biến tần | Nhanh, không đấu dây | Phải đứng tại biến tần, dễ bị thay đổi nhầm | Chạy thử, thiết bị đơn giản |
| Biến trở ngoài | Đặt từ xa, rẻ | Dễ nhiễu, trôi theo thời gian, mòn cơ khí | Điều tốc tay cho máy đơn lẻ |
| Công tắc đa cấp (multi-speed) | Ổn định, không cần PLC, cấp tốc độ cố định | Chỉ có số cấp hữu hạn, 3 chân đầu vào cho tối đa khoảng 7 đến 8 cấp tùy hãng | Băng tải hai, ba tốc độ; quạt công nghiệp nhiều mức |
| Analog 0 đến 10 V hoặc 4 đến 20 mA | Điều chỉnh liên tục, nối PLC và cảm biến dễ | Nhiễu và sai số; 0 đến 10 V khó phát hiện đứt dây | Máy cuốn, tải cần chỉnh liên tục, nối PLC |
| Chuỗi xung (pulse) | Chính xác, thuận tiện cho đồng tốc | Cần cổng xung và tham số riêng | Đồng tốc nhiều băng tải hoặc trục |
| Truyền thông (Modbus, Profibus, Profinet, EtherNet/IP) | Ít dây, đọc được trạng thái, dòng, lỗi | Phải cấu hình mạng và xử lý khi mất kết nối | Dây chuyền có PLC, SCADA |
Kinh nghiệm của mình: ca anh em hay "cháy" nhất là đặt nguồn tốc độ là analog nhưng lệnh chạy vẫn nằm ở bàn phím. Bấm Run từ tủ điện mà biến tần không chạy, tưởng hỏng. Luôn kiểm tra hai tham số này riêng: nguồn lệnh chạy và nguồn đặt tần số.
Với tín hiệu analog, dùng cáp có vỏ chống nhiễu xoắn đôi, nối vỏ một đầu phía biến tần. Ưu tiên 4 đến 20 mA khi quãng đường dài vì khi đứt dây tín hiệu rơi xuống dưới 4 mA và biến tần cài được cảnh báo mất tín hiệu. Với truyền thông, luôn cài hành vi khi mất kết nối: dừng hay giữ tốc độ, phải theo yêu cầu an toàn của máy.
4.1. Điều khiển PID: vòng điều khiển quá trình
PID không phải thuật toán điều khiển động cơ. Nó là một vòng điều khiển bên ngoài, đo một đại lượng quá trình (áp suất, nhiệt độ, lưu lượng, mức) từ cảm biến 4 đến 20 mA rồi tính ra tần số đặt cho biến tần. Thuật toán bên trong (thường là V/f bình phương) vẫn lo phần điều khiển động cơ.
Ưu điểm
- Giữ đại lượng quá trình ổn định mà không cần PLC riêng
- Tránh bật tắt liên tục, tiết kiệm điện cho bơm và quạt
Nhược điểm
- Chỉnh Kp, Ki, Kd sai gây dao động áp hoặc đáp ứng chậm
- Cần cảm biến chất lượng và dây tín hiệu chống nhiễu
Ứng dụng. Bơm tăng áp, bơm PCCC, quạt thông gió, HVAC, xử lý nước. Với bơm, đặt tần số tối thiểu phù hợp, thường vào khoảng 20 đến 30 Hz tùy bơm (xem datasheet nhà sản xuất), để đảm bảo cột áp và làm mát. Chế độ ngủ (sleep) giúp tránh chạy bơm ở tần số thấp khi nhu cầu gần bằng không.
5. Sơ đồ chọn nhanh
Muốn chọn cách điều khiển tốc độ động cơ bằng biến tần cho nhanh, anh em hỏi lần lượt theo thứ tự này và dừng ở câu đầu tiên trả lời "có":
- Tải là quạt hoặc bơm ly tâm? Chọn V/f bình phương, thêm PID nếu cần giữ áp hoặc nhiệt độ.
- Một biến tần phải cấp nhiều động cơ cùng lúc? Chọn V/f, và mỗi động cơ cần bảo vệ quá tải riêng.
- Cần kiểm soát lực căng hoặc lực kéo thay vì tốc độ? Chọn torque control trên nền vector, kèm giới hạn tốc độ.
- Cần giữ tải ở 0 rpm, hoặc độ chính xác tốc độ trong khoảng ±0,1%, hoặc đồng tốc nhiều trục? Chọn vector có encoder.
- Khởi động có tải nặng, hoặc chạy chậm kéo dài dưới khoảng 5 Hz, hoặc tải biến động mạnh? Chọn vector không cảm biến.
- Không rơi vào trường hợp nào ở trên? V/f tuyến tính kèm boost và bù trượt vừa phải là đủ.
Anh em xem thêm các loại biến tần phổ biến để chọn dòng biến tần có hỗ trợ đúng phương pháp mình cần, vì không phải dòng nào cũng có vector có encoder.
6. Tiết kiệm điện: đúng chỗ, đúng số
Mức tiết kiệm điện lớn nhất khi điều khiển tốc độ động cơ bằng biến tần đến từ quạt và bơm ly tâm, do công suất tỷ lệ với lập phương tốc độ (P ∝ n³). Giảm tốc độ một chút thì công suất giảm rất nhiều:
| Tốc độ so với định mức | Công suất trục lý thuyết |
|---|---|
| 100% | 100% |
| 90% | khoảng 73% |
| 80% | khoảng 51% |
| 70% | khoảng 34% |
| 50% | khoảng 13% |
Đây là số lý thuyết. Thực tế còn tổn thất của biến tần, hiệu suất động cơ và bơm ở tốc độ thấp, và cột áp tĩnh của hệ thống nên mức tiết kiệm thực nhỏ hơn bảng trên. Với băng tải hay máy nén mô-men không đổi, công suất chỉ tỷ lệ tuyến tính với tốc độ nên giảm tốc là giảm năng suất. Biến tần vẫn có ích ở khởi động mềm, giảm sốc cơ khí và không phải chạy toàn tải khi không cần, nhưng anh em đừng kỳ vọng con số tiết kiệm như quạt bơm.
7. Case study: biến tần báo OL vì cài sai công suất động cơ
Một khách hàng tại Hà Nội dùng biến tần INVT dòng 37/45 kW: máy liên tục báo lỗi OL (quá tải) dù tải thực tế không có gì bất thường — đúng kiểu lỗi khiến nhiều thợ kết luận vội là hỏng phần cứng công suất.
Kiểm tra theo trình tự, HL Auto tìm thấy hai lớp nguyên nhân chồng nhau. Thứ nhất, thông số công suất động cơ cài trong biến tần không khớp với động cơ thực tế, khiến biến tần "hiểu" sai mức tải cho phép và ngắt OL sớm. Thứ hai, TI (biến dòng) đo dòng phản hồi đã hỏng, tín hiệu dòng trả về không còn đúng — biến tần vừa tính sai tải, vừa nhận số đo sai.
Xử lý: cài lại thông số công suất theo đúng nhãn (nameplate) của động cơ và thay TI mới. Sau xử lý, máy chạy ổn định, hết báo OL. Tổng chi phí khoảng 2 triệu đồng.
Bài học của ca này nằm ngay ở trọng tâm của bài: lỗi điều khiển không phải lúc nào cũng do chọn sai phương pháp — cài sai một thông số nền như công suất động cơ là đủ làm hệ thống bảo vệ hành xử sai. Trước khi nghi ngờ phần cứng, hãy kiểm lại nhóm thông số động cơ và chạy auto-tuning theo quy trình ở mục 8.
8. Quy trình chọn và cài đặt phương pháp điều khiển
Đây là quy trình mình dùng khi điều khiển tốc độ động cơ bằng biến tần tại hiện trường. Anh em làm theo thứ tự, không bỏ bước nào: Nếu máy đang báo lỗi nghi do cài đặt, anh em đối chiếu thêm quy trình xử lý lỗi do phần mềm hoặc sai cài đặt tham số trong biến tần để tách lỗi tham số khỏi lỗi phần cứng trước khi tháo máy.
- Xác định loại tải. Phân loại tải theo phần 2: mô-men biến đổi, mô-men không đổi hay công suất không đổi, và có khởi động khi đầy tải không.
- Nhập nhãn động cơ. Nhập đúng công suất, điện áp, dòng định mức, tần số và tốc độ định mức, số cực từ nhãn động cơ vào các tham số của biến tần.
- Chọn phương pháp điều khiển. Dùng sơ đồ phần 5 để chọn V/f, vector không cảm biến hay vector có encoder, rồi đặt chế độ tương ứng trong tham số.
- Chạy auto-tuning. Với vector, chạy auto-tuning. Kiểu tĩnh không cần quay động cơ, kiểu quay cho kết quả chính xác hơn và nên tháo tải hoặc khớp nối khi chạy.
- Đặt nguồn lệnh và nguồn tốc độ. Cài riêng nguồn lệnh chạy và nguồn đặt tần số (bàn phím, đầu vào số, analog, truyền thông), kèm Fmax, Fmin, thời gian tăng giảm tốc và các giới hạn dòng, mô-men.
- Chạy thử tải thật và tinh chỉnh. Chạy với tải thật, đo dòng và tốc độ thực, tinh chỉnh boost, bù trượt hoặc độ lợi vòng tốc độ rồi lưu bộ tham số.
Về chọn công suất, anh em chọn biến tần theo dòng định mức không thấp hơn dòng động cơ, dư khoảng 20% với tải nặng như nâng hạ, ép. Đừng chọn chỉ theo kW. Đấu dây thì dùng cáp động cơ có vỏ chống nhiễu, nối đất đúng chuẩn, tách cáp tín hiệu và encoder khỏi cáp động lực.
Những việc kỹ thuật viên nhà máy tự làm được: nhập nhãn động cơ, auto-tuning, chỉnh thời gian tăng giảm tốc, boost, đặt nguồn lệnh và tốc độ, chỉnh PID cơ bản. Khi đã chỉnh đúng mà OC hoặc lỗi nguồn cứ lặp lại, hoặc biến tần vẫn báo lỗi khi chạy không tải, nhiều khả năng phần cứng đã có vấn đề (IGBT, cảm biến dòng, mạch nguồn), lúc này nên đưa đi kiểm tra và sửa biến tần.
9. Xu hướng
Hai thay đổi đáng chú ý trong điều khiển tốc độ động cơ bằng biến tần là truyền thông công nghiệp ngày càng thành tiêu chuẩn (Modbus, Profinet, EtherNet/IP) giúp đọc dòng, nhiệt độ, lỗi từ xa, và bảo trì dự đoán dựa trên dữ liệu vận hành của biến tần. Cả hai đều là bổ sung trên nền các phương pháp ở phần 3, chứ không thay thế chúng.
10. Câu hỏi thường gặp về điều khiển tốc độ động cơ bằng biến tần
Công thức tính tốc độ động cơ không đồng bộ theo tần số là gì?
Tốc độ đồng bộ n = 60 × f / p (vòng/phút), với f là tần số cấp (Hz) và p là số đôi cực (động cơ 4 cực thì p = 2). Tốc độ thực thấp hơn một chút do độ trượt: n thực = n đồng bộ × (1 − s), s thường 2–5% ở tải định mức. Ví dụ động cơ 4 cực chạy 50 Hz: tốc độ đồng bộ 1.500 vòng/phút, tốc độ thực khoảng 1.450 vòng/phút. Bảng tính nhanh theo tần số xem ở mục 1.1.
Băng tải nên dùng V/f hay vector?
Băng tải nhẹ, khởi động không tải, không cần tốc độ chính xác thì V/f là đủ. Băng tải nặng, hay dừng rồi khởi động lại khi hàng đã đầy, hoặc phải chạy chậm kéo dài thì dùng vector không cảm biến. Nếu nhiều băng tải phải đồng tốc chính xác, cân nhắc vector có encoder hoặc đặt tốc độ qua truyền thông hay chuỗi xung.
Cầu trục và thang máy có bắt buộc dùng encoder không?
Thang máy thực tế dùng vector có encoder (hoặc điều khiển PM đồng bộ) vì cần dừng đúng tầng và chạy êm. Cầu trục và nâng hạ có thể dùng vector không cảm biến kèm logic phanh trong nhiều ứng dụng, nhưng khi yêu cầu giữ tải ở 0 rpm không tụt hoặc nâng tải nặng chính xác thì nên dùng encoder. Luôn đối chiếu hướng dẫn của hãng và yêu cầu an toàn của thiết bị nâng.
Một biến tần vector có chạy được nhiều động cơ không?
Vector dựa trên mô hình của một động cơ nên chỉ nên cấp cho một động cơ. Muốn một biến tần cấp nhiều động cơ song song, dùng V/f, mỗi động cơ cần bảo vệ quá tải riêng và tổng dòng không vượt dòng định mức của biến tần.
Vì sao vector không cảm biến vẫn báo OC lúc khởi động?
Nguyên nhân hay gặp: chưa chạy auto-tuning hoặc nhập sai nhãn động cơ, thời gian tăng tốc quá ngắn, giới hạn dòng hoặc mô-men đặt quá cao, tải bị kẹt cơ khí, biến tần chọn thiếu cỡ. Nếu đã loại hết các nguyên nhân cài đặt mà OC vẫn lặp lại thì cần kiểm tra phần cứng như IGBT và cảm biến dòng.
Auto-tuning là gì và có bắt buộc không?
Auto-tuning là chức năng để biến tần tự đo thông số động cơ như điện trở stator, điện cảm và dòng không tải. Với V/f không bắt buộc. Với vector gần như bắt buộc. Kiểu tĩnh không quay động cơ nên dùng được khi đã gắn tải. Kiểu quay cho kết quả chính xác hơn và nên tháo tải hoặc khớp nối.
Điều khiển tốc độ động cơ bằng biến tần có tiết kiệm điện với mọi tải không?
Không. Tiết kiệm nhiều nhất với quạt và bơm ly tâm vì công suất tỷ lệ lập phương tốc độ. Với băng tải hoặc máy nén mô-men không đổi, mức tiết kiệm thấp hơn nhiều, lợi ích chính là khởi động mềm, giảm sốc cơ khí và điều tốc linh hoạt.
Cần tư vấn chọn phương pháp hoặc sửa biến tần?
Anh em gửi nhãn động cơ, loại tải và mã lỗi qua Zalo, mình xem giúp trước khi anh em quyết định thay thiết bị. Ca khó mang tới bên mình kiểm tra, chẩn đoán đến nguyên nhân gốc.
Hotline / Zalo: 0948.956.835 Website: hlauto.vn
Cần hỗ trợ điều khiển tốc độ động cơ bằng biến tần? Gọi/Zalo 0948.956.835 hoặc vào hlauto.vn.


Bài viết liên quan

Nguyên lý hoạt động của biến tần: chuỗi biến đổi AC – DC – AC và chẩn đoán theo từng khối
Nguyên lý hoạt động của biến tần là chuỗi biến đổi điện khép kín AC → DC → AC: chỉnh lưu nguồn xoay ...
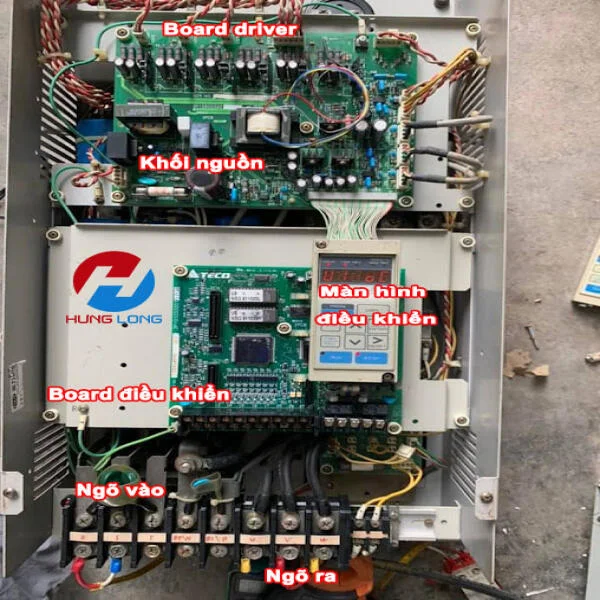
Cấu tạo biến tần theo 6 khối: chức năng từng khối và triệu chứng khi khối hỏng
Cấu tạo biến tần gồm 6 khối chức năng nối tiếp theo đường đi của dòng điện: lọc EMI đầu vào, chỉnh ...
Các linh kiện quan trọng trong biến tần: vai trò, cách kiểm tra và ngưỡng thay thế
Linh kiện quan trọng của biến tần gồm 12 nhóm chính — cầu chỉnh lưu, tụ DC bus, IGBT, gate driver, ...
So sánh biến tần và khởi động mềm: khác nhau ở đâu, chọn loại nào cho từng loại tải
So sánh biến tần và khởi động mềm là việc anh em kỹ thuật hay phải làm khi chọn thiết bị khởi động ...
Biến tần cho động cơ AC và DC: phân biệt AC drive, DC drive, servo và cách chọn đúng thiết bị
Biến tần cho động cơ AC và DC là cụm từ anh em tìm nhiều nhưng dễ gây nhầm lẫn ngay từ tên gọi: biến ...
IGBT trong biến tần: cấu tạo, nguyên lý đóng cắt, thông số và vai trò
IGBT trong biến tần là linh kiện đóng cắt công suất chính của mọi biến tần: IGBT (Insulated Gate ...
Các loại biến tần phổ biến trên thị trường: phân loại theo 4 trục và cách chọn đúng tải
Các loại biến tần phổ biến được chia theo 4 trục: nguyên lý điều khiển (V/f, vector vòng hở, vector ...

Biến tần là gì? Định nghĩa, cấu tạo, nguyên lý và ứng dụng cho người mới bắt đầu
Biến tần là gì là câu hỏi đầu tiên của hầu hết anh em khi mới vào nghề điện – tự động hóa — và cũng ...